船舶操纵模拟器
虚拟三维视景系统
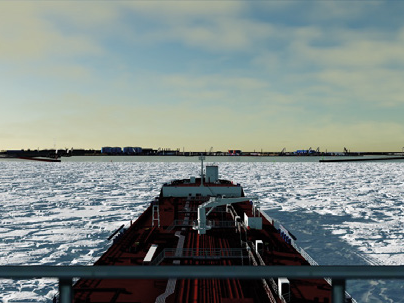
基于最新3D视觉引擎建模的虚拟驾驶台,逼真的海浪与天空,以及随时间、天气、气象条件变化的三维实景,同时支持VR/AR等虚幻引擎技术。
 | 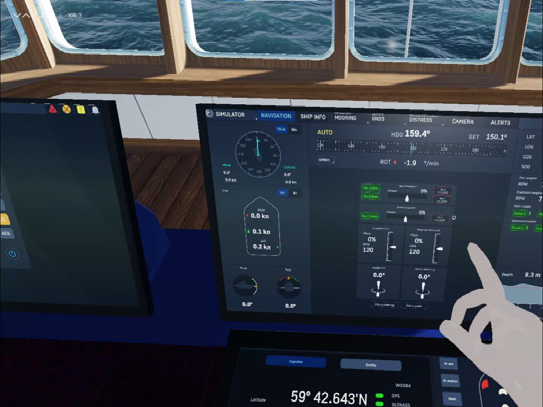 | 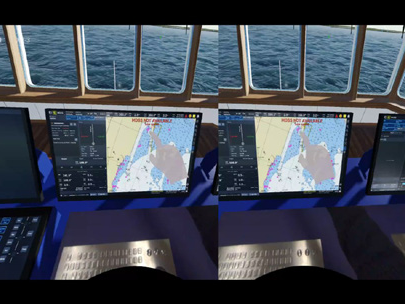 |
▪ 6自由度的船舶水动力学模型,基于实船数据的三维建模。
▪ 成像分辨率达到60Hz以上,角分辨率小于2.5角分钟。
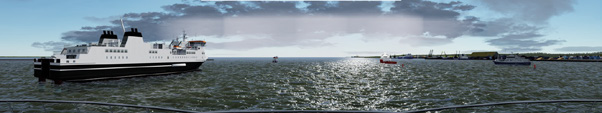 | 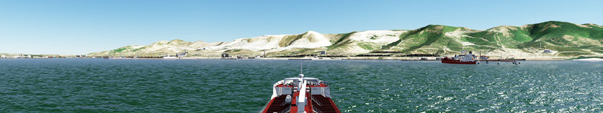 |
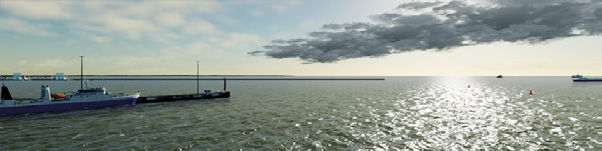
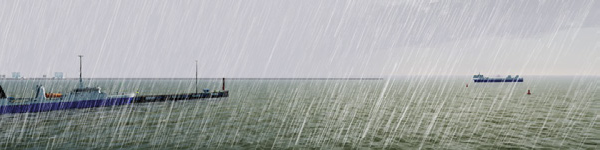
▪ 从晴天到雨天的不同天气条件。
 |  |
▪ 从晴朗到浓雾的不同能见度条件。
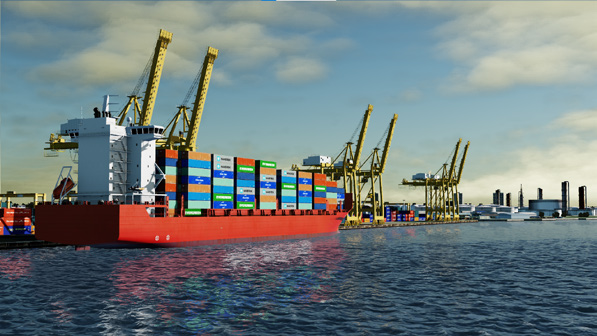 | 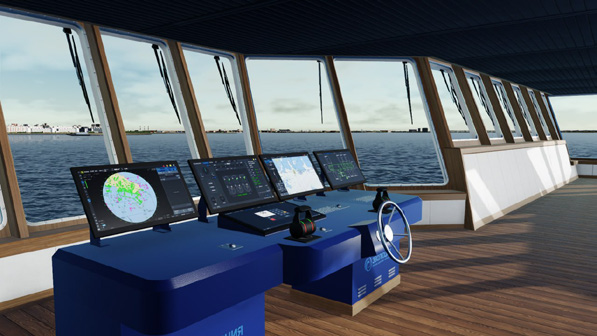 |
▪ 从港口到驾驶台船桥的不同三维建模场景。
SmartNav Phoenix - 6000A 模拟器
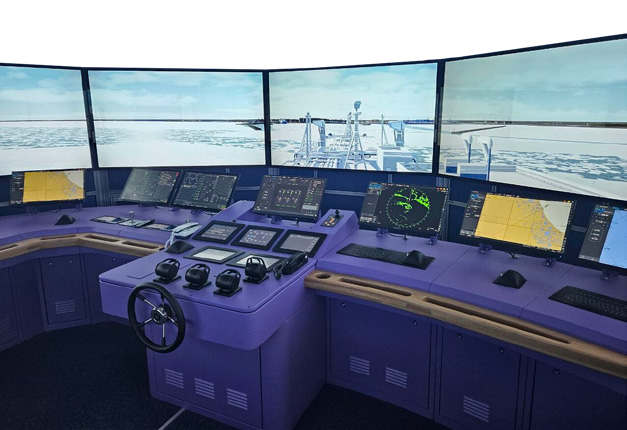
▪ 船员培训与发证。
▪ 满足《海员培训、发证和值班国际公约》STCW 78/95公约第I/12条及其最新修正案的适用要求
▪ 船级社型式认证:DNV船级社A、B、C、D类
▪ 满足IMO国际海事组织公约、决议和通知,STCW А-I/12, B-I/12 ; IMO 7.01, 7.03 示范课程。
▪ 海船船员培训大纲(2016版)、中华人民共和国海船船员适任考试和发证规则、《中华人民共和国船员培训管理规则》实施办法
▪ 其他国际公约和法规的要求。
培训项目
▪ ECDIS 电子海图培训
▪ RADAR/ARPA 培训
▪ 驾驶台资源管理 (BRM) 培训
高级培训项目:
▪ 引航员培训
▪ 拖轮培训
▪ 海上自主水面船舶(MASS))培训
▪ 动力定位DP系统培训(class 1, 2, 3)
▪ 船舶交通管理系统(VTS)培训
▪ 冰区航行(Polar Code)培训
▪ 内河航行培训
模拟器配置规模
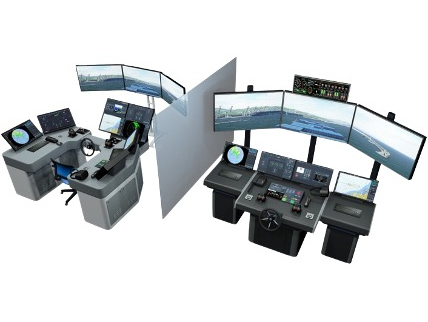
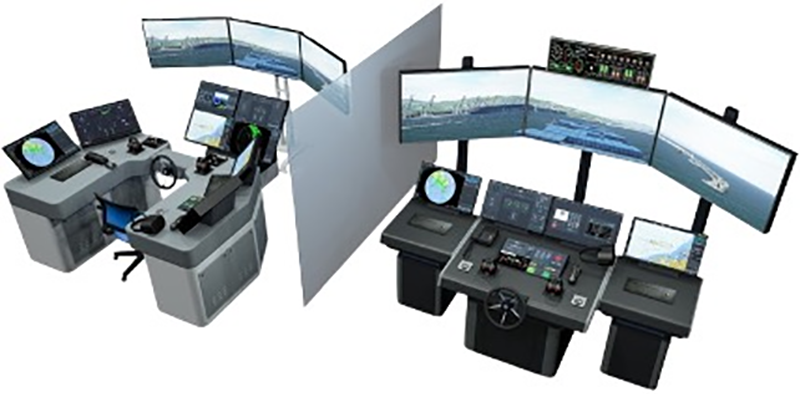
SmartNav Phoenix - 6000A 具有模块化结构,可以根据不同培训要求调整驾驶台所需配置类型。
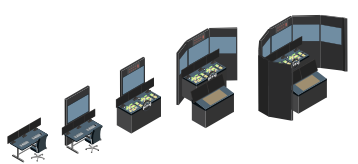
基于 DNV船级社认证标准
▪ 单机版电脑桌 - CBT培训
▪ 桌面型驾驶台 (Class B)
▪ 小型驾驶台 (Class B, C)
▪ DNV Class A级驾驶台(Class A)
▪ 基于NI标准的DP 动力定位系统驾驶台
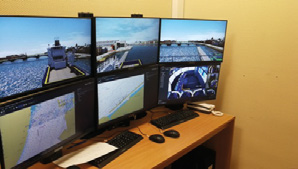
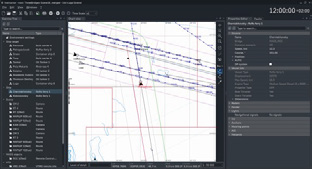
教练员工作站
▪ 创建训练场景
▪ 分析训练与评估结果
▪ 定制化的UI界面,支持多场景、多维度的场景监控功能
▪ 自定义的功能界面,可根据不同培训要求和标准配置教练员功能模块
 |  |
训练海区模型包括:
▪ 地形模型(水下和水面)
▪ 海岸结构(建筑物、桥梁、码头等)的空间模型
▪ 助航设备(信标、浮标等)。
训练船舶模型包括:
▪ 各种水面商船模型
▪ 拖轮、破冰船等特殊船舶模型
▪ 各类锚泊设备。
▪ 各类海上搜救模型
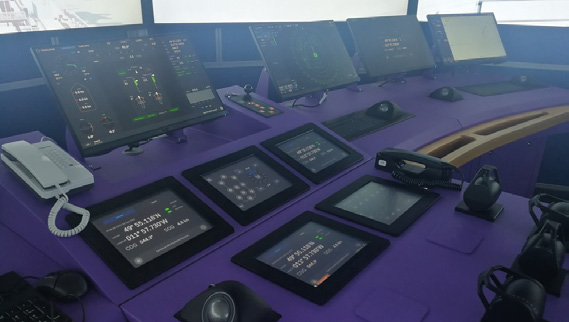 INS综合模拟驾控台
多功能INS综合模拟驾控台至少包括以下模块:
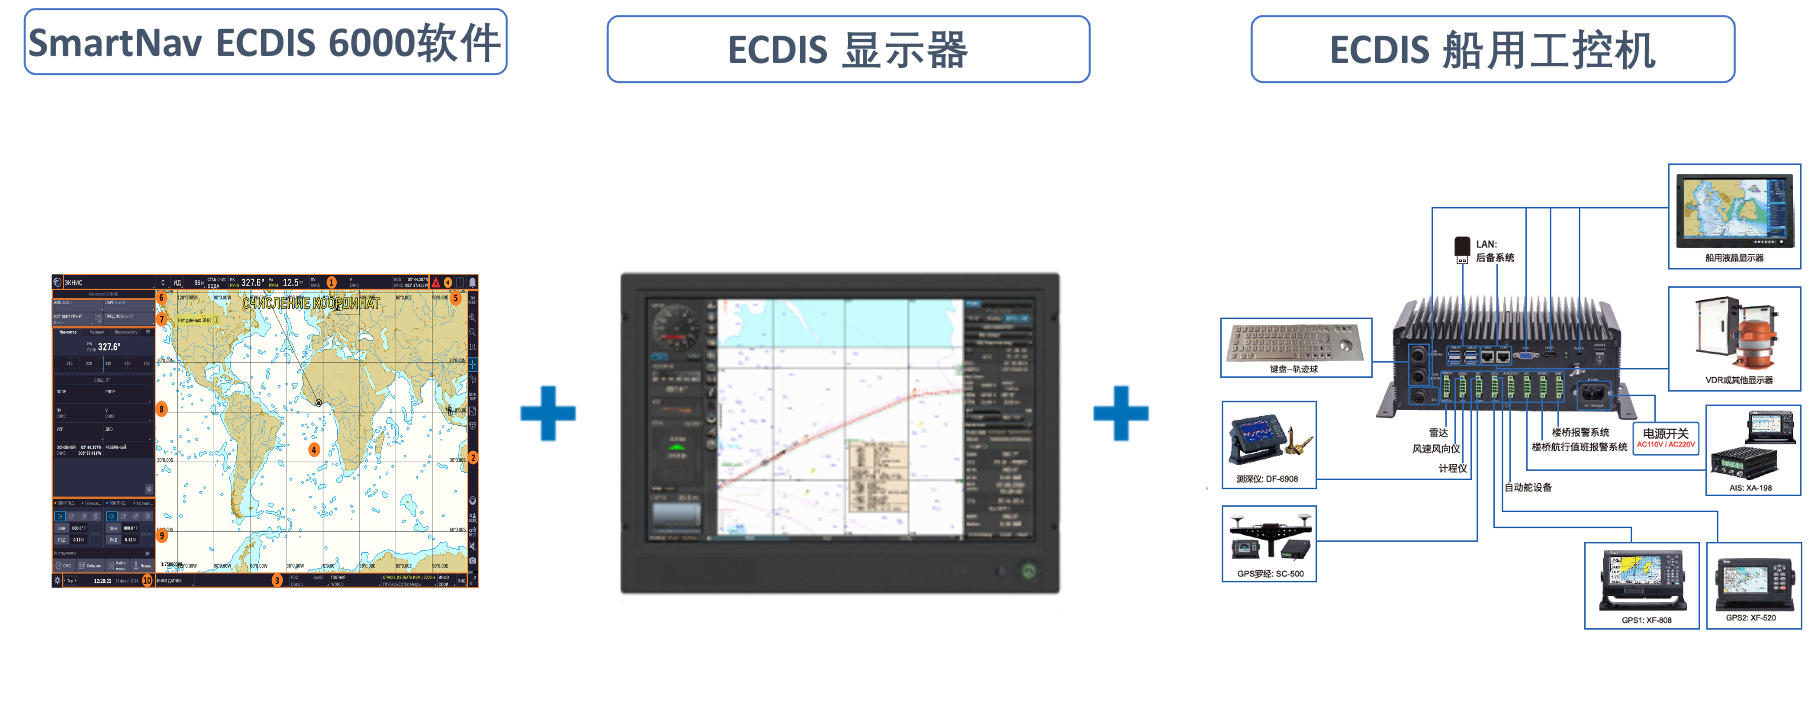
▪ 电子海图显示与信息系统(ECDIS)
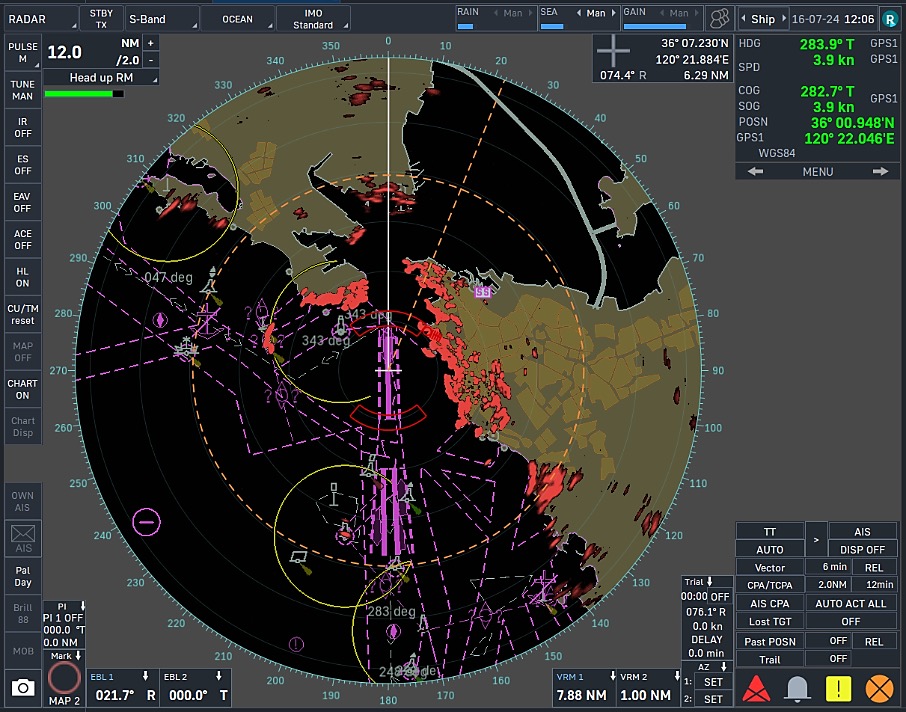
▪ 雷达/ARPA 系统
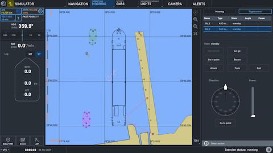
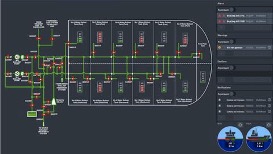
▪ CONNING多功能显示系统
▪ GMDSS 系统
▪ 其他导航、安全及自动化控制系统
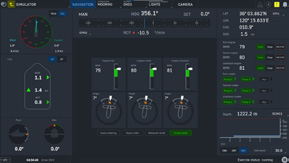
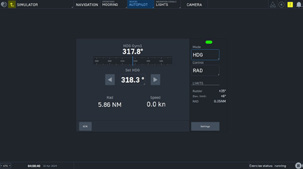
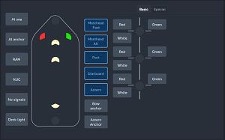
CONNING多功能显示系统
▪ 主推进器控制页面
▪ 自动舵和报警面板
▪ 航行灯和信号控制
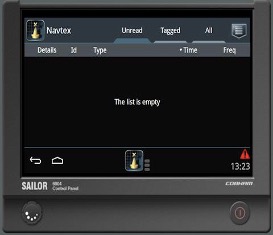
▪ GPS、NAVTEX、VHF等页面
▪ 锚泊和拖轮控制
▪ 压载水和自动化页面
 |  |
 |  |
 |  |
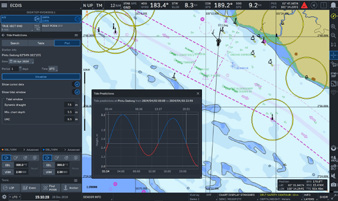 ECDIS 电子海图显示与信息系统
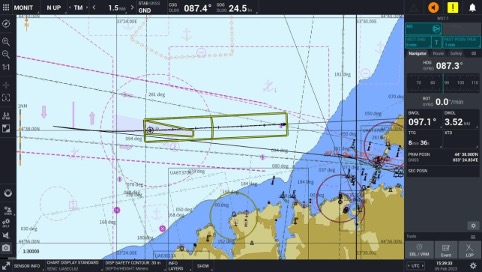
特点 :
▪ S-57 ENC; S-57 Primar; 支持CMAP TX-97 等其他海图格式
▪ 基于型式认可的ECDIS系统,兼容其他导航系统
▪ 基于气象条件叠加的航行计划和航行监控
▪ 雷达图像的叠加
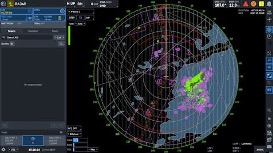
RADAR/ARPA 雷达系统
▪ 基于型式认可的RADAR/APRA系统
▪ 基于气象条件叠加的航行计划和航行监控
▪ 雷达图像的叠加
▪ 冰区雷达
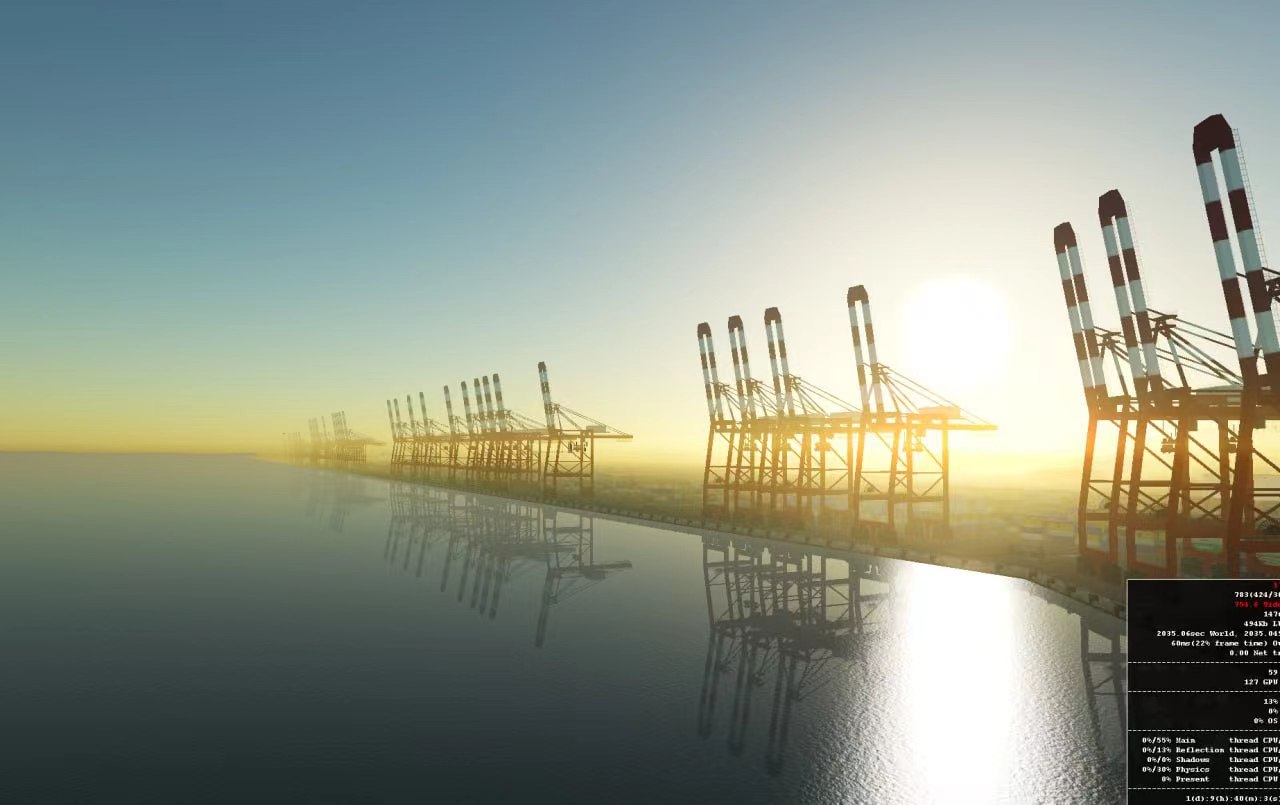 | 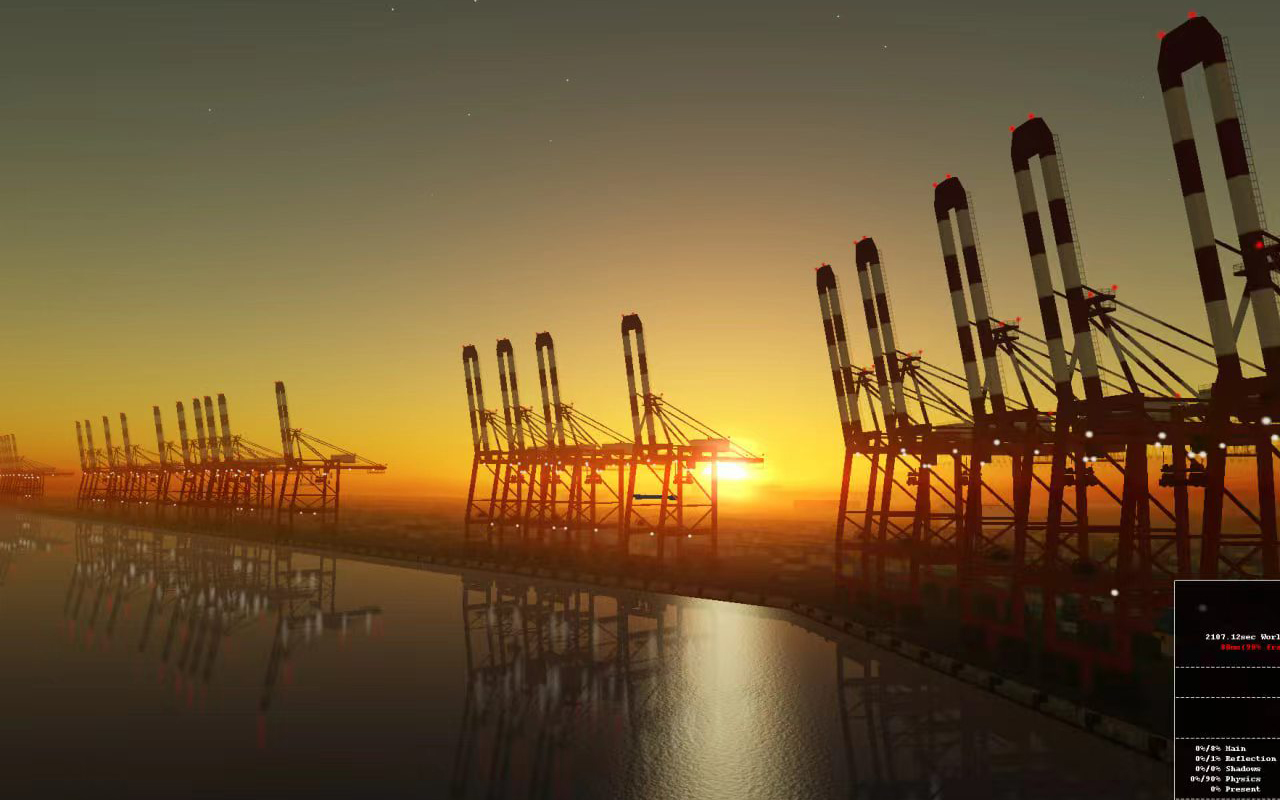 |
| 日出 | 日落 |
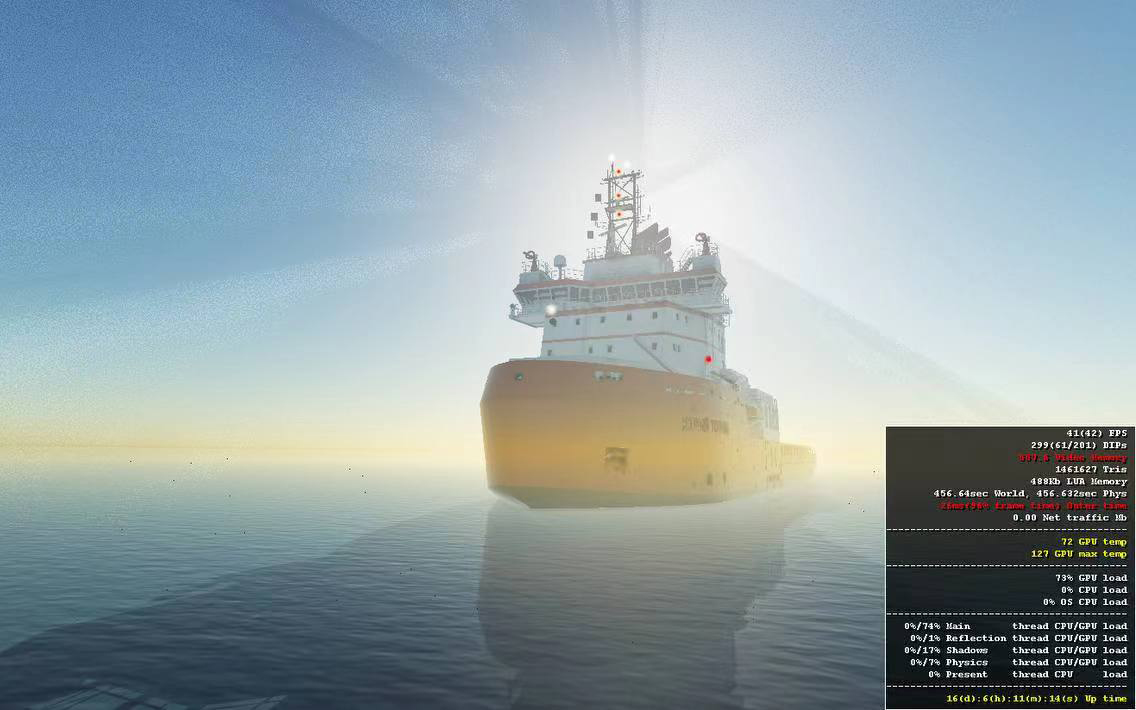 | 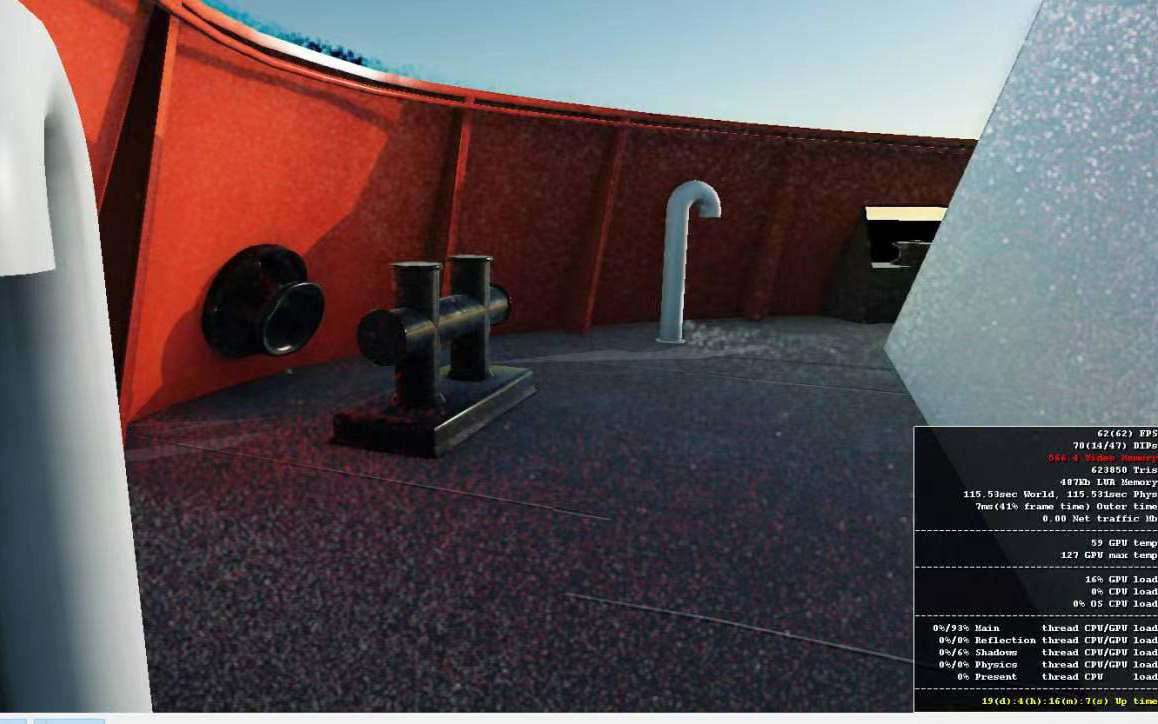 |
| 光追 | 甲板 |